
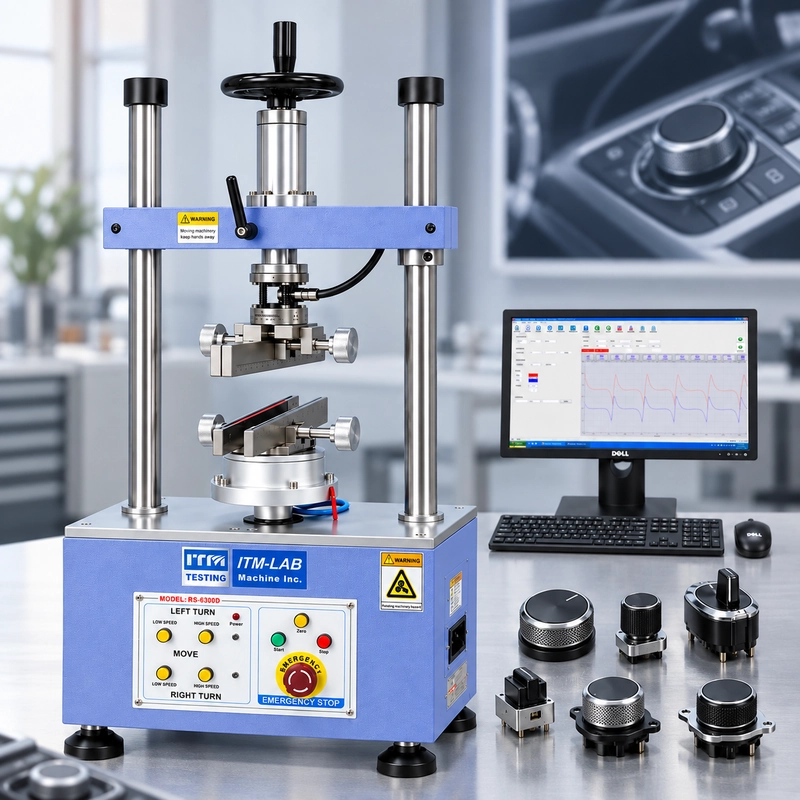
دو پیچ HVAC می توانند گشتاور اوج ۰.۴۲ نیوتن متر را ثبت کنند و همچنان رفتار متفاوتی داشته باشند.
ممکن است به طور تمیز جدا شوید، با مقاومت ثابت بچرخید و چهار دتنت مشخص ایجاد شود. دیگری ممکن است در ابتدا سنگین به نظر برسد، از وسط سبک و در یک موقعیت به طور غیرمعمولی تیز باشد.
اگر گزارش تست فقط شامل موارد زیر باشد:
اوج گشتاور: 0.42 نیوتن متر
آن تفاوت حذف می شود.
این چالش در test گشتاور دسته خودرو است. کنترل چرخشی همیشه با یک مقدار حداکثر تعریف نمی شود. آنچه قبل از آن حداکثر، جایی که در چرخش رخ می دهد و آنچه پس از آن رخ می دهد، می تواند به همان اندازه مهم باشد.
برای یک سوئیچ چرخشی، سلکتور یا رمزگذار، اندازه گیری مفید می تواند یک رویداد مکانیکی کامل باشد:
حرکت اولیه → مقاومت → انتقال های دتنت → چرخش → حرکت معکوس ادامه
داردوقتی گشتاور همراه با زاویه چرخش ثبت شود، این رویدادها بسیار راحت تر قابل تفکیک و مقایسه می شوند.
این راهنما توضیح می دهد چگونه پیچ ها و کلیدهای چرخشی خودرو را آزمایش کنیم، چگونه داده های زاویه گشتاور را تفسیر کنیم، نتایج گمراه کننده از کجا به دست می آیند و چه اطلاعاتی برای پیکربندی سیستم تست گشتاور مناسب لازم است.

در واقع چه چیزی را اندازه می گیرید؟
A تست گشتاور پیچ ساده به نظر می رسد: قطعه را نگه دارید، کنترل را بچرخانید و گشتاور را اندازه بگیرید.
مشکل این است که «گشتاور» می تواند به چندین بخش مختلف از یک موتور اشاره داشته باشد.
یک انتخاب گر HVAC پنج حالته را در نظر بگیرید.
در ابتدای آزمون، مکانیزم ثابت است. اولین رویداد قابل اندازه گیری ممکن است گشتاور مورد نیاز برای غلبه بر مقاومت ایستا و آغاز حرکت باشد.
پس از حرکت، انتخاب گر وارد ناحیه چرخش نرمال خود می شود.
هنگامی که از یک تنظیم به تنظیم دیگر حرکت می کند، مکانیزم دتنت داخلی دنباله ای از قله ها و دره ها ایجاد می کند. هر یک از این رویدادها در موقعیت زاویه ای خاصی رخ می دهند.
جهت را معکوس کنید و ممکن است الگو دوباره تغییر کند.
بنابراین یک آزمون مفید با تعریف رویداد آغاز می شود، نه صرفا درخواست حداکثر مقدار N·m.
هر کنترلی به همه اندازه گیری ها نیاز ندارد.
یک رمزگذار چرخان پیوسته ممکن است هیچ دتنت مکانیکی نداشته باشد. یک انتخاب گر سه موقعیتی را می توان عمدتا با انتقال های شاخص گذاری شده تعریف کرد. یک قطعه دیگر ممکن است فقط به گشتاور عملیاتی در یک پنجره زاویه ای مشخص نیاز داشته باشد.
آزمون باید از مکانیزم پیروی کند.
پیک تورک می تواند تفاوت را پنهان کند
فرض کنید دو کنترل چرخشی در یک زاویه و سرعت چرخشی یکسان آزمایش شوند.
هر دو تولید می کنند:
گشتاور اوج ≈ 0.40 نیوتن متر
اگر این تنها نتیجه ثبت شده باشد، معادل به نظر می رسند.
حالا به منحنی ها نگاه کنید.
Control A یک رویداد جدایی متوسط دارد که پس از آن چهار قله دتنت با فاصله مساوی و شکل مشابه دنبال می شود.
Control B تقریبا به همان مقدار حداکثر می رسد، اما اولین دتنت ضعیف است، دومی تیز است و افزایش اصطکاک محلی بین موقعیت های سه و چهار ظاهر می شود.
Same peak. رفتار چرخشی متفاوت.
به همین دلیل گشتاور اوج مفید است، اما نباید به طور خودکار کل آزمون باشد.
به ویژه برای کنترل های شاخص دار، مهندسان ممکن است نیاز داشته باشند نه تنها بدانند گشتاور چقدر بالا رفته، بلکه کجا اتفاق افتاد و منحنی اطراف چگونه رفتار کرد.

چگونه منحنی زاویه گشتاور با پیچ را بخوانیم
یک منحنی زاویه گشتاور دو قطعه اطلاعات را به هم متصل می کند:
چقدر گشتاور؟
and:
در چه موقعیت چرخشی؟
محور عمودی نمایانگر گشتاور است.
محور افقی نمایانگر زاویه چرخش است.
برای یک انتخاب گر پنج حالتی، یک رویداد ساده شده ممکن است به این صورت باشد:
0° → Detent 1 → 30° → Detent 2 → 60° → Detent 3 → 90° → Detent 4 → 120°
الگوی دقیق بستگی به مکانیزم دارد، اما چندین ناحیه معمولا ارزش بررسی دارند.
Initial Breakaway
اولین قله ممکن است زمانی رخ دهد که کنترل از حالت سکون شروع به حرکت کند.
این می تواند تحت تأثیر اصطکاک استاتیک، روانکاری، بار فنری، آب بندی ها و تماس بین قطعات داخلی باشد.
یک کنترل می تواند گشتاور عملکرد نسبتا کمی داشته باشد اما همچنان برای شروع حرکت به گشتاور بیشتری نیاز دارد.
این تفاوت به راحتی قابل چشم پوشی است اگر تست فقط مقدار متوسط را گزارش کند.
Running Region
بین رویدادهای گسسته، منحنی مقاومت لازم برای ادامه چرخش مکانیزم را نشان می دهد.
این ناحیه لازم نیست کاملا صاف باشد.
آنچه اهمیت دارد این است که آیا رفتار آن با نیاز محصول مطابقت دارد و آیا تغییرات غیرمنتظره قابل تکرار هستند یا خیر.
افزایش محلی ممکن است شایسته بررسی باشد. همچنین ممکن است افزایش تدریجی، افت ناگهانی یا تفاوت وابسته به جهت وجود داشته باشد.
منحنی نشان می دهد که چیزی تغییر کرده است.
این به تنهایی دلیل آن را اثبات نمی کند.
Detent Events
یک کلید چرخشی شاخص دار معمولا الگوی گشتاور قابل تشخیصی را هنگام حرکت در هر موقعیت تولید می کند.
به جای اینکه کل آزمون را به عنوان یک قله در نظر بگیرند، مهندسان می توانند دتنت های فردی را مقایسه کنند.
برای مثال:
Detent 1: 0." 31 N·m
Detent 2: 0.33 N·m
Detent 3: 0.32 N·m
Detent 4: 0.44 N·m
موقعیت چهارم بلافاصله جالب تر از گزارشی است که فقط شامل موارد زیر باشد:
حداکثر گشتاور = 0.44 نیوتن متر
منحنی زمینه را فراهم می کند.
حداکثر به شما می گوید چقدر. داده های زاویه گشتاور به نشان دادن محل وقوع آن کمک می کند.
موقعیت دتنت می تواند به اندازه تورک دتنت اهمیت داشته
باشدبرای کنترل شاخص دار، سؤال دیگری اغلب نادیده گرفته می شود:
این توقف کجا رخ می دهد؟
تصور کنید یک طراحی با موقعیت های اسمی دتنت در:
30° / 60° / 90° / 120°
یک تست ممکن است تولید کند:
این اعداد نمونه ای هستند، نه محدودیت پذیرش.
نکته این است که اندازه گشتاور به تنهایی تغییر موقعیت در دتنت ۳ را نشان نمی دهد.
برای برخی کنترل ها ممکن است این موضوع مهم نباشد. برای برخی دیگر، موقعیت زاویه ای بخشی از نیاز عملکردی است.
این یکی از دلایلی است که گشتاور و زاویه هنگام ارزیابی با هم بسیار مفید هستند.
برای کنترل شاخص دار، ممکن است سوال نه تنها «دتنت چقدر قوی است؟» بلکه این باشد که «کجا رخ می دهد؟»
ساعتگرد و پادساعتگرد شرایط آزمون جداگانه ای هستند
مکانیزم چرخشی لزوما در هر دو جهت به طور یکسان رفتار نمی کند.
هندسه داخلی میل سوپاپ، بارگذاری فنر، روانکاری، رابط های اصطکاک و تلرانس های مونتاژ می توانند هنگام معکوس شدن کنترل، پاسخ های گشتاور متفاوتی ایجاد کنند.
برای مثال، یک انتخاب گر ممکن است تولید کند:
CW Breakaway: 0.32 N·m
CCW Breakaway: 0.38 N·m
مقادیر بیشینه نیز ممکن است مشابه باشند، در حالی که اشکال دتنت یا موقعیت زاویه ای متفاوت هستند.
هیچ کدام از نتایج به طور خودکار اشتباه نیستند.
نکته مهم این است که جهت باید تعریف شود.
اگر نیاز هر دو جهت را پوشش دهد، روش تست نباید چرخش ساعتگرد را ثبت کند و فرض کند رفتار پادساعتگرد یکسان خواهد بود.

داده های زاویه گشتاور بخشی از «حس» را کمی می کند—نه همه آن
کنترل های داخلی خودرو اغلب با عباراتی مانند صاف، سنگین، سبک، شفاف، نرم یا
این توضیحات اهمیت دارند زیرا درایور مستقیما با کنترل تعامل دارد.
تست زاویه گشتاور می تواند بخشی از این تجربه را به داده های مکانیکی تکرارپذیر تبدیل کند.
یک دتنت قوی ممکن است به عنوان یک رویداد گشتاور بزرگ تر ظاهر شود. دتانت های نامتوازن ممکن است به صورت قله های ناپایدار ظاهر شوند. شکستگی بیش از حد ممکن است در ابتدای منحنی قابل مشاهده باشد.
اما منحنی گشتاور نباید به عنوان مدل کامل ادراک انسان تلقی شود.
احساس چرخشی ممکن است تحت تأثیر هندسه نوب، بافت سطح، بازی محوری یا شعاعی، صدا، دما و نحوه تعامل کاربر با کنترل قرار گیرد.
بیان مهندسی قابل دفاع تر این است:
اندازه گیری زاویه گشتاور به کمی سازی رفتار مکانیکی چرخشی کمک می کند. این جایگزین هر ارزیابی لمسی یا انسانی نمی شود.
این تمایز به ویژه هنگام مقایسه نمونه های اولیه بسیار مفید است.
یک نظر ذهنی مانند:
"نمونه B کمتر سازگار به نظر می رسد."
می تواند در برابر رفتار اندازه گیری شده شکست خوردن، دتنت و گشتاور حرکت بررسی شود.
اندازه گیری جایگزین مشاهده نمی شود. این به بررسی آن کمک می کند.
یک منحنی خوب یک فرآیند نیست
منحنی زاویه گشتاور تمیز از یک نمونه می تواند مفید باشد.
تکرارپذیری را ایجاد نمی کند.
فرض کنید یک کلید چرخشی بارها آزمایش شود و بیشتر قله های دتنت بیفتند:
0.30–0.33 N·m
اما یک چرخه تولید می کند:
0.44 N·m
این رویداد شایسته توجه است.
آیا محصول بود؟ حرکت فیکسچر؟ شرایط شروع متفاوت؟ یک رویداد مکانیکی محلی؟
حالا فرض کنید پنج نمونه مختلف همگی افزایش در یک موقعیت زاویه ای را نشان می دهند.
این داستان متفاوتی را روایت می کند.
برای کارهای توسعه و اعتبارسنجی، بنابراین می توان تکرارپذیری درون نمونه را از تفاوت نمونه به نمونه متمایز کرد.
این نیازمند تبدیل هر تست دکمه به یک مطالعه آماری نیست.
این به سادگی به این معناست که روش تست باید قابل تکرار باشد تا تفاوت های کوچک محصول به عنوان معنادار تفسیر شوند.
یک منحنی واحد یک رویداد را توصیف می کند. یک روش تست تکرارپذیر به شما می گوید که آیا آن رویداد نمایانگر محصول است یا خیر.
بعد از چرخه دوام چه تغییراتی رخ می دهد؟
یک کنترل جدید تنها یک نقطه از عمر آن است.
عملکرد مکرر می تواند سطوح تماس، توزیع روانکاری، فنرها، فاصله ها، هندسه دتنت و سایر رابط های مکانیکی را تغییر دهد.
بنابراین یک مقایسه عملی می تواند از همان تست گشتاور کنترل شده قبل و بعد از چرخه دوام استفاده کند:
BASELINE → DURABILITY CYCLING → تست پس از دوام → مقایسه
کنیدمقایسه مفید ممکن است شامل بیش از یک مقدار اوج باشد:
- گشتاور شکست
- گشتاور در حال دویدن
- Individual detent peaks
- Detent angular positions
- CW / CCW difference
- شکل کلی منحنی
فرض کنید حداکثر گشتاور فقط از موارد زیر تغییر می کند:
0.42 N·m → 0.40 N·m
این جزئی به نظر می رسد.
اما منحنی پس از دوام ممکن است نشان دهد که دو دتنت به طور محسوسی ضعیف تر شده اند در حالی که مقاومت دویدن در جاهای دیگر افزایش یافته است.
اگر فقط به حداکثر نگاه کنید، هر دو تغییر را از دست می دهد.
عوامل احتمالی می توانند شامل ساییدگی، توزیع مجدد روان کننده، شل شدن فنر، شل شدن رابط کاربری یا تغییر شکل مواد باشند. منحنی گشتاور به تنهایی نباید برای تعیین علت اصلی استفاده شود، اما می تواند نشان دهد که کجا نیاز به بررسی بیشتر است.
دوام تنها میزان گشتاور مورد نیاز را تغییر نمی دهد. این می تواند محل و نحوه تولید گشتاور را تغییر دهد.

"شرطی شده" و "اندازه گیری شده" یکسان نیستند
کنترل های خودرو ممکن است پس از قرار گرفتن در معرض دمای پایین یا بالا ارزیابی شوند، زیرا دما می تواند رفتار مواد و رابط های داخل مکانیزم را تغییر دهد.
بسته به محصول، دما می تواند پاسخ روان کننده، سختی پلیمر، آب بندی ها، فنرها، برازهای ابعادی و اصطکاک را تحت تأثیر قرار دهد.
هیچ جهت جهانی برای تغییر وجود ندارد.
گفتن اینکه هر پیچ در سرما سخت تر می چرخد یا وقتی گرم است آسان تر می شود، خیلی ساده انگارانه است. محصول واقعی باید اندازه گیری شود.
همچنین یک تمایز رویه ای مهم وجود دارد:
Conditioned at −20°C
لزوما به این معنا نیست:
اندازه گیری شده در −20°C
اگر نمونه ای از محفظه محیطی خارج شده و به تستر گشتاور دمای اتاق منتقل شود، دمای آن بلافاصله شروع به تغییر می کند.
برای مکانیزم حساس به دما، زمان انتقال ممکن است بر نتیجه تأثیر بگذارد.
یک روش تست باید مشخص کند که آیا گشتاور در هنگام قرار گرفتن در معرض دما اندازه گیری می شود یا
"شرطی شده در" و "اندازه گیری شده در" شرایط آزمون قابل تعویض نیستند.
این جزئیات کوچک رویه ای می تواند تفاوت قابل توجهی هنگام مقایسه نتایج توسط آزمایشگاه ها ایجاد کند.
چرا تست گشتاور پیچ خودرو اشتباه می شود
حسگرهای مدرن می توانند داده های عددی بسیار تمیز تولید کنند.
این تضمین نمی کند که داده ها نمایانگر رویداد مکانیکی مورد نظر باشند.
شش مسئله راه اندازی شایسته توجه ویژه هستند.
1. لغزش فیکسچر
اگر پیچ یا DUT داخل فیکسچر حرکت کند، بخشی از چرخش فرمان داده شده در تنظیمات از دست می رود.
نرم افزار ممکن است همچنان منحنی نرم تولید کند، اما آن منحنی لزوما معتبر نیست.
2. گیره زدن بیش از حد
اشتباه مخالف، گرفتن بیش از حد تهاجمی است.
یک پیچ پلاستیکی، بدنه کلید ممکن است تحت فشار گیره، تغییر اصطکاک یا تراز قبل از شروع آزمایش تغییر شکل دهد.
چراغ باید DUT را بدون تغییر مکانیزم اندازه گیری
محدود کند.3. تراز خارج از محور
این موضوع به ویژه در کنترل های نامنظم خودرو اهمیت دارد.
شکل بیرونی یک پیچ ممکن است مرجع قابل اعتمادی برای تراز شدن ارائه ندهد.
تراز باید از محور چرخش عملکردی
ناهماهنگی می تواند بار جانبی و مقاومت اضافی ایجاد کند.
4. سرعت چرخش ناسازگار
اگر سرعت بین آزمایش ها تغییر کند، پاسخ اندازه گیری شده نیز ممکن است تغییر کند.
بنابراین سرعت آزمایش باید تعریف شده و هر زمان که روش نیاز به چرخش کنترل شده داشته باشد، قابل تکرار باشد.
5. زاویه شروع ناسازگار
شروع از ۰° در یک نمونه و ۵° در نمونه دیگر ممکن است به این معنا باشد که دو آزمون دقیقا رویدادهای مکانیکی یکسانی ندارند.
برای سوئیچ های شاخص دار، موقعیت شروع و پنجره چرخش باید قبل از مقایسه منحنی ها تعریف شود.
6. دامنه گشتاور اشتباه
سنسوری که فقط از حداکثر ظرفیت انتخاب شده باشد، ممکن است به طور نامناسب با گشتاور کاری هماهنگ باشد.
یک سنسور که خیلی نزدیک به گشتاور اسمی انتخاب شود، می تواند مشکل معکوس ایجاد کند اگر پیک های شکسته یا گذرا از محدوده موجود فراتر رود.
حسگر باید کل رویداد را پوشش دهد و در عین حال عملکرد اندازه گیری مناسب را در منطقه ای که واقعا اهمیت دارد ارائه دهد.

فیکسچر بخشی از اندازه گیری است
کنترل های داخلی خودرو به ندرت شکل های آزمایشگاهی مناسبی هستند.
یک برنامه آزمایشی ممکن است شامل ولوم های گرد HVAC، انتخاب گرهای کوتاه، کنترل های فرورفته، رمزگذارهای چرخشی، سطوح بافت دار، بدنه های نامنظم یا ماژول های کنترل کامل باشد.
هیچ هندسه چراغ واحدی وجود ندارد که به طور خودکار برای همه آن ها درست باشد.
چراغ چرخان باید گشتاور را بدون لغزش یا آسیب به کنترل منتقل کند.
فیکسچر ثابت باید DUT را بدون اعوجاج یا تداخل با مکانیزم مهار کند.
و محورهای چرخش باید حول هندسه تابعی جزء هم راستا شوند.
این باعث می شود فیکسچر بخشی از زنجیره اندازه گیری باشد:
حسگر گشتاور + چرخش کنترل شده + چراغ چرخشی + چراغ DUT + تراز + اندازه گیری زاویه + داده
اگر یکی از این عناصر اشتباه باشد، افزایش دقت حسگر مشکل را حل نمی کند.
یک حسگر دقیق می تواند تنظیمات اشتباه را دقیقا اندازه گیری کند.

با نیاز شروع کنید، نه عدد استاندارد
هیچ مشخصات گشتاور جهانی واحدی وجود ندارد که رفتار چرخشی قابل قبول را برای هر پیچ خودرو، کلید چرخشی یا انتخاب گر
تعریف کند.نیازهای واقعی ممکن است از مشخصات OEM، الزامات Tier 1، نقشه قطعه، برنامه اعتبارسنجی محصول یا روش تست داخلی ناشی شوند.
این یعنی انتخاب تجهیزات باید از خود نیاز شروع شود.
چه کنترلی در حال آزمایش است؟ چه حرکتی لازم است؟ کدام رویداد گشتاور اهمیت دارد؟ از چه زاویه ای؟ به کدام جهت؟ با چه سرعتی؟ تحت چه شرایط محیطی یا دوامی؟ و قبولی یا رد شدن چه محسوب می شود؟
پس از پاسخ به این سوالات، نیاز می تواند به یک سیستم اندازه گیری تبدیل شود.
چگونه یک Torque Tester for Automotive Rotary Control
انتخاب کنیمفرآیند انتخاب زمانی بسیار آسان تر می شود که محصول قبل از ماشین تعریف شود.
با محدوده گشتاور مورد انتظار شروع کنید، شامل بالاترین گشایی، توقف یا رویداد گذرا که باید ثبت شود. سنسور را فقط بر اساس گشتاور معمولی کار اندازه گیری نکنید.
سپس حرکت را تعریف کنید.
یک انتخاب گر سه موقعیتی که در ۶۰ درجه حرکت می کند، کاربردی متفاوت از رمزگذار چرخشی پیوسته است. تستر باید زاویه، جهت و سرعت چرخش مورد نیاز را بازتولید کند.
بعد نوبت فیکسچر است.
محدوده گشتاور مناسب کمکی نمی کند اگر DUT نتواند حول محور چرخش عملکردی خود نصب شود.
در نهایت، تصمیم بگیرید که چه داده ای واقعا مورد نیاز است.
برخی آزمون ها ممکن است فقط به موارد زیر نیاز داشته باشند:
پیک تورک
دیگران ممکن است نیاز داشته باشند:
Breakaway + running + detent peaks + موقعیت زاویه ای + منحنی کامل زاویه گشتاور
برای کارهای دوام، سیستم ممکن است نیاز به چرخه های تکراری یا روش های اندازه گیری یکنواخت قبل و بعد داشته باشد.
توالی انتخاب مفید به شرح زیر است:
DUT → تورک رویداد → برد → زاویه → جهت → سرعت → تجهیزات سیستم آزمایش داده →→
دادهابتدا رفتار کنترل را تعریف کنید. دوم تستر را انتخاب کنید.
هنگام درخواست راه حل تست گشتاور خودرو چه باید ارسال
کردبه جای ارسال:
"ما به یک تستر گشتاور پیچ نیاز داریم."
send:
DUT: Knob / Rotary Switch / Selector / Encoder / Other
کاربرد: HVAC / سرگرمی / روشنایی / صندلی / سایر
گشتاور کاری عادی: _____ نیوتن متر
بالاترین گشتاور مورد انتظار: _____ نیوتن متر
Breakaway / Detent Peak: _____ N·m
Rotation Angle: _____ °
جهت چرخش: CW / CCW / هر دو
Rotational speed: _____
Detent positions: _____
نتیجه الزامی: اوج / جدایی / دویدن / توقف / منحنی زاویه گشتاور
DUT ابعاد: _____
Functional Rotation Axis / Mounting Datum: _____
Fixture Requirement: _____ / Recommended
تست دوام مورد نیاز: بله / خیر
Environmental Conditioning: _____
اندازه گیری شده در دما: بله / خیر / تعریف نشده
مشخصات تست / نقشه: _____
این اطلاعات به تأمین کننده اجازه می دهد تا ارزیابی کند:
محدوده گشتاور → حسگر → حرکت → زاویه → چراغ → دستگاه داده → ماشین
اگر محدوده گشتاور هنوز مشخص نیست، به جای حدس زدن ظرفیت دستگاه، نقشه محصول، عکس نمونه، منحنی آزمایش قبلی یا اطلاعات نمونه نمایان ارسال کنید.

FAQ
تست گشتاور پیچ چه چیزی را اندازه گیری می کند؟
تست گشتاور پیچ مقاومت چرخشی را تحت شرایط تست تعریف شده اندازه گیری می کند. بسته به قطعه، نتیجه ممکن است شامل گشتاور شکستگی، گشتاور حرکت، گشتاور دتنت، گشتاور اوج و گشتاور به عنوان تابعی از زاویه چرخش باشد.
گشتاور دتنت در یک کلید چرخشی چیست؟
گشتاور دیتنت رفتار گشتاور مرتبط با حرکت در یک موقعیت شاخص گذاری شده را توصیف می کند. برای یک کلید چندموقعیته، مهندسان ممکن است هم بزرگی و هم موقعیت زاویه ای رویدادهای دتنت منفرد را مقایسه کنند.
چرا منحنی زاویه گشتاور مفید است؟
مقدار اوج حداکثر گشتاور به دست آمده را نشان می دهد. منحنی زاویه گشتاور همچنین نشان می دهد که آن مقدار کجا رخ داده و در طول بقیه چرخش چه اتفاقی افتاده است. این به ویژه برای شناسایی رفتار جداشدگی، الگوهای دتنت و تغییرات محلی مقاومت دویدن مفید است.
آیا باید گشتاور CW و CCW به طور جداگانه آزمایش شوند؟
اگر نیاز هر دو جهت را پوشش می دهد، باید مطابق آن تعریف و اندازه گیری شود. هندسه مکانیکی و اصطکاک می توانند رفتارهای متفاوتی در جهت عقربه های ساعت و پادساعتگرد ایجاد کنند.
آیا تست گشتاور می تواند اندازه گیری کند که یک پیچ چگونه «احساس» می کند؟
می تواند بخش های مهمی از رفتار مکانیکی چرخشی مانند شکست خوردن، مقاومت دویدن و ثبات دتنت را کمی سازی کند. این روش نمایانگر همه جنبه های ادراک لمسی انسان نیست، بنابراین ممکن است در کنار سایر ارزیابی های خاص محصول استفاده شود.
چطور باید محدوده گشتاور را انتخاب کنم؟
از رویداد مورد انتظار کامل استفاده کنید—نه فقط گشتاور معمولی حرکت. قله های شکست و دتنت، تغییرات محصول و هر رویداد گشتاور دیگری که تست باید ثبت کند را در نظر بگیرید، سپس بررسی کنید که سنسور انتخاب شده عملکرد اندازه گیری مناسبی در آن بازه ارائه می دهد.
آیا می توانم گشتاور را قبل و بعد از شرایط محیطی مقایسه کنم؟
بله، اگر رویه شرایط را به وضوح تعریف کند. به ویژه توجه کنید که آیا DUT در دمای شرطی سازی اندازه گیری می شود یا بعد از انتقال، چون این شرایط لزوما معادل نیستند.
Final Thoughts
برای یک کنترل چرخشی خودرویی، یک مقدار اوج می تواند درست باشد و همچنان بیشتر داستان مکانیکی را ناگفته بگذارد.
یک آزمون مفید سوالات خاص تری می پرسد.
چقدر تورک حرکت را شروع می کند؟ در طول چرخش چه اتفاقی می افتد؟ آیا دتنت ها ثابت هستند؟ کجا اتفاق می افتند؟ آیا رفتار در جهت مخالف تغییر می کند؟ و آیا همین الگو پس از دوچرخه سواری یا مواجهه با محیط باقی می ماند؟
اندازه گیری زاویه گشتاور راهی برای پاسخ به این سوالات با داده های مکانیکی تکرارپذیر فراهم می کند.
اما منحنی فقط به اندازه آزمون پشت آن مفید است.
محدوده گشتاور، چرخش، سرعت، موقعیت شروع، تنظیم و چراغ همگی باید نمایانگر DUT واقعی باشند.
این به اصل مرکزی این کاربرد منجر می شود:
گشتاور اوج یکسان لزوما به معنای همان رفتار چرخشی نیست.
ابتدا رفتار کنترل را تعریف کنید. سپس سیستم اندازه گیری را حول آن بسازید.
نیاز به پیکربندی تست گشتاور کنترل چرخشی خودرو دارید؟
ارسال DUT، گشتاور کاری و اوج مورد انتظار، زاویه چرخش، جهت، سرعت، ابعاد، اطلاعات چراغ و نتایج مورد نیاز.
این جزئیات می توانند برای ارزیابی محدوده گشتاور، حسگر، فیکسچر، حرکت کنترل شده و نیازهای اندازه گیری زاویه گشتاور پیرامون کنترل واقعی خودرو استفاده شوند.
بحث درباره تست گشتاور خود →
