
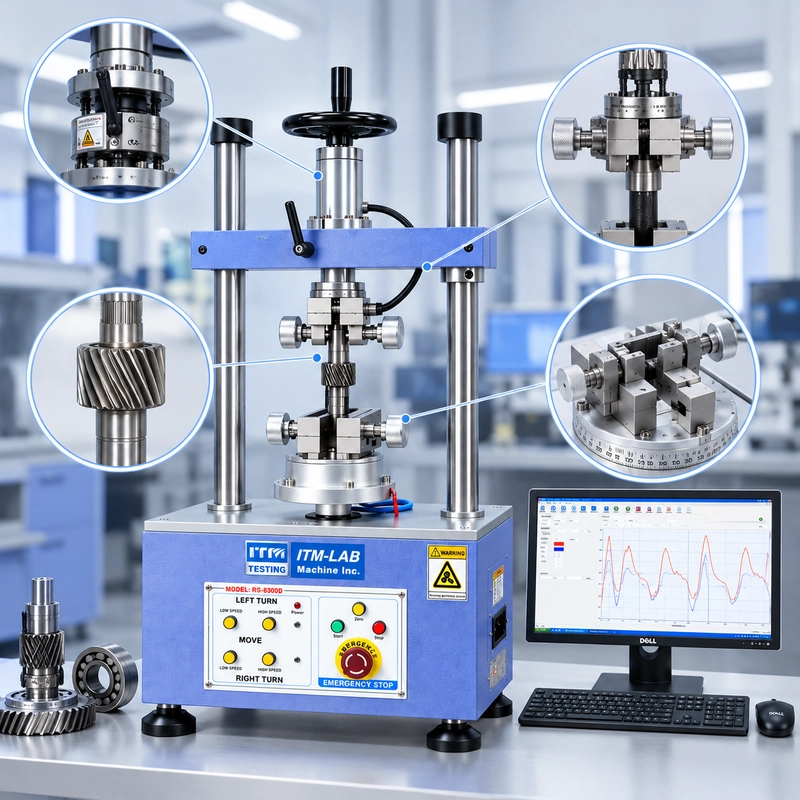
یک مشتری به ما می گوید: «گشتاور شفت حدود ۰.۸ نیوتن متر است.»
به نظر می رسد اطلاعات کافی برای انتخاب تستر گشتاور باشد. در عمل، معمولا اینطور نیست.
اولین سوالاتی که می پرسیم این هاست: <شروع قوی data="434" data-end="584">آیا ۰.۸ نیوتن متر گشتاور حرکت است یا بیشترین گشتاور؟ وقتی شفت برای اولین بار شروع به حرکت می کند چه اتفاقی می افتد؟ آیا گشتاور در طول چرخش تغییر می کند؟
قطعه ای که با سرعت ۰.۸ نیوتن متر کار می کند ممکن است برای رهایی از سکون به ۱.۲ نیوتن متر نیاز داشته باشد. در ادامه همان چرخش، یک آب بندی، یاتاقان، رابط دنده یا یک انتقال مکانیکی دیگر ممکن است یک قله کوتاه ۱.۴ نیوتن متر ایجاد کند.
هیچ کدام از این مقادیر لزوما اشتباه نیستند. آن ها بخش های مختلفی از یک رویداد مکانیکی را توصیف می کنند.
این تمایز هنگام آزمایش شفت ها، یاتاقان ها، بوشینگ ها، واشرها، کوپلینگ ها، اتصالات چرخشی و سایر مجموعه های مکانیکی اهمیت دارد. این موضوع هنگام انتخاب محدوده گشتاور نیز اهمیت دارد، چون اندازه گیری سنسور بر اساس گشتاور معمولی می تواند قله واقعی را خارج از محدوده اندازه گیری مورد نظر قرار دهد.
یک تست گشتاور شفت مفید با تعریف رویداد آغاز می شود—نه با انتخاب ظرفیت ماشین.
این راهنما توضیح می دهد که چگونه <شروع قوی data-start="1351" data-end="1404">گشتاور شکسته، گشتاور در حال حرکت و گشتاور اوج را تشخیص دهیم، چگونه منحنی زاویه گشتاور را بخوانیم و هنگام پیکربندی فیکسچرها، سرعت، جهت، هم راستایی، برد سنسور و جمع آوری داده برای تست قطعه چرخشی
به چه مواردی توجه کنیم.تست گشتاور شفت واقعا چه چیزی را اندازه گیری می کند؟
در ساده ترین حالت، آزمون گشتاور محور مقاومت چرخشی یک قطعه را تحت حرکت کنترل شده اندازه گیری می کند.
DUT در یک چراغ نصب می شود، چرخش حول محور عملکردی آن اعمال می شود و پاسخ گشتاور اندازه گیری می گردد.
آنچه از تست نیاز داریم به مؤلفه بستگی دارد.
برای مجموعه یاتاقان، نگرانی ممکن است گشتاور مورد نیاز برای شروع چرخش باشد. برای آب بندی چرخشی، مقاومت در حال حرکت ممکن است اهمیت بیشتری داشته باشد. برای مکانیزم دنده دار، یک مقدار حداکثر ممکن است اطلاعات کمی به ما بدهد زیرا مقاومت به طور مکرر با موقعیت زاویه ای تغییر می کند.
به همین دلیل، قبل از پیکربندی تست، جدا کردن اندازه گیری های ممکن کمک می کند:
تست گشتاور شفت" همچنین به این معنا نیست که DUT باید یک شفت بدون پوشش باشد. همین روش اندازه گیری را می توان برای یاتاقان ها، بوش ها، کوپلینگ ها، واشرهای چرخشی، اتصالات، مکانیزم های دنده ای، مجموعه های تنظیم و قطعات کامل چرخشی نیز به کار برد.
یک تمایز که باید زودتر مطرح شود: این مقاله درباره
یک آزمایش موتور ممکن است گشتاور خروجی، سرعت، توان و بازده تحت بار را مشخص کند. در اینجا، سؤال متفاوت است: <شروع قوی data="4033" data-end="4128">خود قطعه هنگام شروع و ادامه چرخش چقدر مقاومت ایجاد می کند؟
گشتاور شکسته: در شروع چه اتفاقی می افتد؟
یک مجموعه شفت با بلبرینگ و آب بندی را در نظر بگیرید.
برای مثال، فرض کنید DUT مانت، تراز شده و اجازه داده شده قبل از شروع آزمایش ثابت بماند. تستر با سرعت تعریف شده شروع به چرخش می کند.
گشتاور افزایش می یابد.
چاه هنوز ثابت است.
خوانش به موارد زیر می رسد:
1.05 N·m
شفت شروع به حرکت می کند و گشتاور به باند بسیار پایین تری کاهش می یابد:
0.55–0.65 N·m
آن رویداد اولیه ۱.۰۵ نیوتن متر <شروع قوی data-start="4602" data-end="4622">گشتاور شکست است.
گشتاور شکست — که گاهی در مشخصات محصول گشتاور شروع نامیده می شود — با غلبه بر مقاومت موجود در گذار از سکون به حرکت مرتبط است.
تفاوت بین گشتاور شکسته و در حال حرکت می تواند از چندین عامل ناشی شود: اصطکاک ساکن، تماس با آب بندی، پیش بار یاتاقان، شرایط روان کننده، چسبندگی سطحی یا تداخل مکانیکی.
بخش مهم در یک آزمایش واقعی این است که علت را فقط از روی عدد حدس نزنید.
اگر مقدار شکست غیرمنتظره بالایی ببینیم، ابتدا شرط تست را تأیید می کنیم: آیا DUT به همان شکل نصب شده بود؟ آیا همان موقعیت شروع استفاده شده است؟ آیا قطعه برای همان دوره ثابت بوده است؟ آیا چیزی در چراغ لیز خورد؟
تنها پس از کنترل تنظیم، اختلاف گشتاور برای مقایسه قطعات مفید می شود.
برای DUT توضیحی ما:
Breakaway: 1.05 N·m
ناحیه دویدن: 0.55–0.65 N·m
این تفاوت بلافاصله چیزی درباره انتخاب تجهیزات به ما می گوید: یک محدوده گشتاور که فقط حول مقدار کاری ۰.۶ نیوتن متر انتخاب شود، نقطه شروع اشتباه خواهد بود.
گشتاور در حال حرکت اغلب یک ناحیه است، نه یک عدد
وقتی شفت شروع به حرکت می کند، منحنی وارد منطقه حرکت می شود.
اینجاست که اغلب ساده سازی دیگری در درخواست های تست می بینیم:
"گشتاور حرکت: 0.6 نیوتن متر."
ممکن است این مشخصات کاملا معتبر باشد. اما وقتی به منحنی واقعی نگاه می کنیم، مقاومت ممکن است بین ۰.۵۵ تا ۰.۶۵ نیوتن متر حرکت کند و روی یک خط کاملا صاف ۰.۶۰ نیوتن متر قرار نگیرد.
این برای بسیاری از مجموعه های مکانیکی واقعی طبیعی است.
یک مهر و موم می تواند باند وسیعی از اصطکاک ایجاد کند. مکانیزم دنده ای ممکن است الگوی تکراری را نشان دهد. یک مجموعه یاتاقان ممکن است در بیشتر طول یک دور پایدار باشد و سپس در یک موقعیت زاویه ای کمی بالا برود.
بسته به نیاز آزمایش، منطقه اجرای تصویری ما می تواند به صورت زیر گزارش شود:
Mean: 0.. ۶۰ N·m
حداقل: 0.55 N·m
حداکثر: 0.65 N·m
Peak-to-peak variation: ۰.۱۰ نیوتن متر
این مقادیر نمونه هستند، نه محدودیت پذیرش.
روش گزارش دهی صحیح باید از نقشه برداری، مشخصات، روش آزمایش یا هدف مهندسی مشتری حاصل شود.
به همین دلیل ترجیح می دهیم قبل از پیکربندی خروجی داده، معنای «گشتاور در حال دویدن» را روشن کنیم. برخی مشتریان برای بازرسی تولید به یک مقدار متوسط نیاز دارند. برخی دیگر به مقادیر حداقل، حداکثر و میانگین نیاز دارند. برای عیب یابی یا کارهای توسعه، منحنی کامل ممکن است مفیدتر از هر کدام باشد.
گشتاور شکست به طور خودکار گشتاور اوج
نیستاین تمایز به راحتی قابل چشم پوشی است.
گشتاور شکست و گشتاور اوج اغلب یک مقدار هستند زیرا بیشترین مقاومت اغلب زمانی رخ می دهد که قطعه برای اولین بار شروع به حرکت
می کند.اما این دو معنای یکسانی ندارند.
گشتاور شکست یک رویداد را شناسایی می کند.
این حالت در گذار از سکون به حرکت رخ می دهد.
گشتاور اوج یک قدر را مشخص می کند.
این صرفا بالاترین گشتاور اندازه گیری شده در آزمون تعریف شده است.
فرض کنید یک شفت تولید کند:
Breakaway: 1.05 N·m
و هیچ نقطه بعدی از آن مقدار فراتر نمی رود.
در این حالت، گشتاور شکست همچنین گشتاور اوج است.
اکنون یک DUT دیگر را در نظر بگیرید:
Breakaway: 0.90 N·m
پس از شروع حرکت، قطعه حدود 0.60 نیوتن متر ته نشین می شود. با این حال، در ۲۲۰ درجه مقاومت بالا می رود تا:
1.20 N·m
Now:
گشتاور شکست = 0.90 نیوتن متر
پیک تورک = 1.20 نیوتن متر
آن قله 1.20 نیوتن متر به ما مکانی برای بررسی می دهد. این به طور خودکار به ما نمی گوید که علت یاتاقان، آب بندی، رابط چرخ دنده یا تداخل، مشکل تنظیم تنظیم یا چیز دیگری است.
اینجاست که منحنی زاویه گشتاور بسیار مفیدتر از مقدار حداکثر به تنهایی می شود.
خواندن منحنی زاویه گشتاور
وقتی داده های تست چرخشی را مرور می کنیم، حداکثر گشتاور معمولا یکی از اولین اعدادی است که می بینیم.
It answers:
گشتاور چقدر بالا رفت؟
منحنی به سؤال دیگری پاسخ
می دهد:کجا اتفاق افتاد؟
بازگشت به مجموعه شفت تصویری ما.
در ابتدای آزمون، گشتاور به یک
وقتی چاه شروع به حرکت می کند، در یک منطقه
سپس، نزدیک 168°، گشتاور به
اگر گزارش فقط ذخیره شده باشد:
حداکثر گشتاور = 1.05 نیوتن متر
رویداد ۱۶۸ درجه از نتیجه حذف می شد.
منحنی آن را قابل مشاهده می کند.
کاری که نمی کنیم این است که افزایش ۰.۹۲ نیوتن متر را فورا «نقص جهت» بنامیم. داده ها این را ثابت نکرده اند.
در عوض، مجموعه بهتری از سوالات را ارائه می دهد:
آیا افزایش دوباره در نزدیکی 168° در دور بعدی ظاهر می شود؟
آیا پس از حذف و نصب مجدد DUT باقی می ماند؟
آیا نمونه دیگری همین الگو را نشان می دهد؟
آیا در هر دو جهت چرخشی رخ می دهد؟
منحنی بررسی را باریک تر می کند. این جایگزین آن نمی شود.

گشتاور پیک Same. رفتار مکانیکی متفاوت.
یک مثال مفید از تست چرخشی، دو قطعه است که از همان حد اوج گشتاور عبور می کنند اما منحنی های بسیار متفاوتی تولید می کنند.
فرض کنید هر دو reach:
1.10 N·m
Component A یک رویداد جدایی اولیه واضح را نشان می دهد. گشتاور سپس کاهش می یابد و در محدوده نسبتا پایداری باقی می ماند.
قطعه B به همان حداکثر می رسد، اما ناحیه اجرایی آن شامل افزایش و کاهش تکراری است. یک موقعیت زاویه ای نیز یک جهش گشتاور باریک ایجاد می کند.
اگر رکورد بازرسی فقط شامل موارد زیر باشد:
Peak = 1.10 N·m
این دو جزء کاملا یکسان به نظر می رسند.
آن ها رفتار یکسانی ندارند.
این هنوز به معنای شکست مؤلفه B نیست. برای مثال، یک مکانیزم دنده ای یا شاخص گذاری شده ممکن است به طور طبیعی مقاومت دوره ای ایجاد کند. مشخصات نقشه یا آزمایش باید به ما بگوید چه چیزی قابل قبول است.
اما اگر هدف مهندسی مقایسه رفتار چرخشی باشد، یک مقدار حداکثر بیشتر اطلاعات مفید را از دست داده است.

سرعت چرخش یک شرط آزمایشی است
یکی از جزئیاتی که همیشه هنگام بحث درباره کاربرد گشتاور چرخشی باید بدانیم، سرعت است.
یک مشتری ممکن است ارائه دهد:
گشتاور: 2 N·m
چرخش: 360°
اما دور موتور را حذف کنید.
برای برخی قطعات، آن عدد گمشده اهمیت دارد.
رفتار روان کننده، اصطکاک آب بندی، مقاومت ویسکوز و تماس دینامیکی می تواند گشتاور اندازه گیری شده را نسبت به سرعت چرخش حساس کند. بنابراین آزمایشی که در ۵ دور در دقیقه انجام می شود نباید به طور خودکار با آزمایشی که در ۶۰ دور در دقیقه انجام می شود مقایسه شود.
این به این معنا نیست که هر DUT تفاوت معناداری نشان خواهد داد. برخی نسبت به بازه مربوطه نسبتا بی احساس خواهند بود.
قاعده عملی این است:
اگر سرعت تغییر کرد، آن را به عنوان شرط تست تغییر یافته در نظر بگیرید مگر اینکه روش قبلا خلاف آن را اثبات کرده باشد.
ما برای آزمایش گشتاور شفت یک «بهترین سرعت» جهانی توصیه نمی کنیم زیرا ارزش معناداری برای هر یاتاقان، آب بندی، کوپلینگ یا مکانیزم چرخشی وجود ندارد.
از سرعت تعریف شده توسط مشخصات محصول، روش داخلی اعتبارسنجی، نیازمندی مهندسی یا هدف واقعی کاربرد استفاده کنید—و آن را در رکورد تست درج کنید.
CW و CCW به طور خودکار معادل نیستند
Direction حوزه دیگری است که گاهی در پرسش اولیه غایب است.
اگر DUT در هر دو جهت عمل کند، می خواهیم بدانیم آیا آزمون نیاز به موارد زیر دارد یا خیر:
CW
CCW
or:
Both
یک اسمبلی چرخشی ممکن است نشان دهد:
CW Breakaway: 0.82 N·m
CCW Breakaway: 0.96 N·m
ناحیه جاری یا موقعیت زاویه ای یک قله محلی نیز ممکن است متفاوت باشد.
جهت آب بندی، رزوه ها، شرایط بلبرینگ، پیش بار مونتاژ، هندسه چرخ دنده یا سایر ویژگی های مکانیکی نامتقارن می توانند به تفاوت جهت ها کمک کنند.
باز هم منحنی به ما می گوید که رفتار تغییر کرده است. این اثبات نمی کند که کدام مکانیزم داخلی باعث این تغییر شده است.
اگر هر دو جهت در سرویس اهمیت داشته باشند، معمولا باید هر دو جهت در آزمون تعریف شوند و فرض نشود که یکی نمایانگر دیگری است.

فیکسچر و تراز: جایی که سنسورهای خوب تست های بد تولید می کنند
یک سنسور گشتاور دقیق تضمین کننده تست گشتاور شفت معتبر نیست.
برخی از مهم ترین مشکلات قبل از اینکه حسگر به عامل محدودکننده تبدیل شود، رخ می دهند.
Align to the Functional Axis
با یک شفت ساده، محور چرخشی ممکن است واضح باشد.
با یک مونتاژ کامل، ممکن است اینطور نباشد.
یک بدنه نامنظم حتی زمانی که محور شفت به درستی قرار گرفته باشد، ممکن است از نظر بصری خارج از مرکز به نظر برسد. برعکس هم ممکن است: بدنه به صورت مرکزی به نظر می رسد در حالی که محور چرخش عملکردی با تستر هم راستا نیست.
بنابراین ما به داده عملکردی—خط مرکزی محور، محور یاتاقان، محور کوپلینگ یا مرجع نصب تعریف شده دیگر—اهمیت می دهیم، نه اینکه نمونه در یک عکس مرکز به نظر برسد.
تراز نادرست می تواند بار جانبی، مقاومت اضافی در یاتاقان، نیروهای کوپلینگ یا تغییر شکل فیکسچر را وارد اندازه گیری کند.
قطعه را بدون تغییر نگه دارید
فیکسچر باید مانع حرکت DUT شود، اما صرفا سفت کردن بیشتر راه حل خوبی نیست.
ما توجه ویژه ای به بدنه های نازک، پایه های یاتاقان، بدنه های پلاستیکی و قطعاتی داریم که نیروی گیره می تواند پیش بار داخلی یا هندسه را تغییر دهد.
اگر چراغ DUT را تغییر دهد، سنسور می تواند آن تغییر را بسیار دقیق اندازه گیری کند.
این هنوز آزمون اشتباهی است.
بررسی فیکسچر در حالت شکست، نه فقط گشتاور را در حال دویدن
این یک نکته عملی است که پس از بررسی رویداد گشتاور کامل آشکار می شود.
یک چراغ ممکن است در حالی که شفت در 0.60 نیوتن متر کار می کند، کاملا پایدار بماند.
سپس فاصله به ۱.۰۵ نیوتن متر می رسد و DUT کمی داخل گریپ حرکت
می کند.منحنی حاصل همچنان می تواند تمیز به نظر برسد.
به همین دلیل، قابلیت نگه داشتن چراغ باید حول <استارت قوی data-start="15662" data-end="15695">بالاترین رویداد گشتاور مورد انتظار" بررسی شود، نه فقط منطقه معمول دویدن.
قبل از تشخیص قله تکرارپذیری را بررسی
کنیدفرض کنید همان افزایش ۰.۹۲ نیوتن متر را در نزدیکی ۱۶۸ درجه ببینیم.
قبل از تصمیم گیری درباره معنای آن، دوباره تست را اجرا می کنیم.
اگر قله بارها و بارها در نزدیکی همان موقعیت زاویه ای ظاهر شود، برای بررسی مکانیکی بسیار مفیدتر می شود.
اگر به ۹۰ درجه، سپس ۲۴۰ درجه حرکت کند و سپس کاملا ناپدید شود، ما همچنین به دقت به تنظیمات تست نگاه خواهیم کرد.
آیا DUT لغزید؟
آیا زاویه شروع بازتولید شده بود؟
آیا موقعیت نصب تغییر کرد؟
آیا سرعت یکسان بود؟
آیا شفت پس از نصب مجدد تنظیم شد؟
این یکی از دلایلی است که تکرارپذیری هنگام استفاده از تست گشتاور چرخشی برای عیب یابی اهمیت دارد.
یک نکته غیرمعمول یک مشاهده است.
یک رویداد تکرارپذیر تحت شرایط کنترل شده، شواهد بسیار قوی تری است که نشان می دهد یک رفتار مکانیکی سازگار ارزش بررسی دارد.
حتی در این صورت، منحنی به ما می گوید کجا باید بررسی کنیم، نه به طور خودکار چه چیزی شکست خورد.
چرا تست های گشتاور چرخشی اشتباه پیش می روند
وقتی منحنی درست به نظر نمی رسد، معمولا با تنظیمات شروع می کنیم و سپس DUT را مقصر می دانیم.
لغزش فیکسچر یک مشکل واضح است، اما تنها مشکل نیست. یک جابجایی کوچک محور می تواند مقاومت ایجاد کند. گیره زدن بیش از حد می تواند خود مجموعه را تغییر دهد. موقعیت های شروع مختلف می توانند رویدادهای مکانیکی را به مکان های مختلف داده های ضبط شده منتقل کنند.
سرعت نیز باید ثابت باشد.
سپس محدوده گشتاور وجود دارد.
سیستمی که حدود ۰.۶ نیوتن متر گشتاور در حال حرکت انتخاب شده باشد، ممکن است تا وقوع اولین رویداد شکست ۱.۲ نیوتن متر کاملا مناسب به نظر برسد.
قسمت دشوار این است که بسیاری از این مسائل هنوز نمودارهای تمیز تولید
می کنند.داده پاک لزوما داده معتبر نیست.

محدوده گشتاور اطراف رویداد کامل را انتخاب
کنیداگر مشتری به ما بگوید:
گشتاور حرکت: تقریبا ۰.۶ نیوتن متر
ما سنسور را فقط از آن عدد انتخاب نمی کنیم.
ما همچنان می خواهیم بدانیم:
گشتاور شکست چیست؟
بالاترین اوج مورد انتظار چیست؟
چقدر تغییر محصول به محصول انتظار می رود؟
بازگشت به مثالی که در سراسر این راهنما استفاده شده است:
منطقه دویدن: 0.55–0.65 N·m
Breakaway: 1.05 N·m
قله محلی: 0.92 نیوتن متر
توصیف آن DUT صرفا به عنوان «شفت ۰.۶ نیوتن متر» رویدادی را که واقعا حداقل فضای سر مورد نیاز را تعیین می کند، حذف می شود.
رویکرد مخالف—انتخاب حسگر بسیار بزرگ تر صرفا برای اطمینان—لزوما بهتر نیست. اندازه گیری های معنادار ممکن است بخش بسیار کوچکی از بازه انتخاب شده را اشغال کنند.
ظرفیت، قله های مورد انتظار، مشخصات دقت، وضوح، ناحیه کاری عادی و ظرفیت اضافه بار باید با هم در نظر گرفته شوند.
برای بحث دقیق انتخاب بازه، ببینید:
چگونه محدوده گشتاور مناسب را برای یک تستر گشتاور انتخاب
کنیمبرای تست قطعات شفت و چرخان، نکته عملی ساده است:
سیستم اندازه گیری را فقط بر اساس گشتاور در حال حرکت اندازه
گیری نکنید.
یک تستر گشتاور بیش از حسگر گشتاور است
وقتی DUT و رویداد مکانیکی را بدانیم، بحث تجهیزات بسیار آسان تر می شود.
ما به کل زنجیره اندازه گیری نگاه می کنیم.
محدوده گشتاور: آیا شامل شکست پذیر، حرکت، اوج و تغییرات مورد انتظار است؟
حرکت: چه سرعت و زاویه چرخشی مورد نیاز است؟
جهت: CW، CCW یا هر دو؟
Fixture: DUT واقعا کجا می تواند بدون لغزش یا تغییر شکل برگزار شود؟
هم راستایی: محور چرخش تابعی چیست؟
Data: آیا مقدار اوج کافی است یا مهندس به گشتاور در برابر زاویه نیاز دارد؟
به همین دلیل دو مؤلفه با حداکثر ۲ نیوتن متر یکسان ممکن است به پیکربندی های آزمایشی متفاوتی نیاز داشته باشند.
یک اتصال چرخشی ساده ممکن است تنها به حرکت کنترل شده ۹۰ درجه و نتیجه اوج نیاز داشته باشد.
یک جزء دیگر ممکن است به چندین دور، حرکت در سرعت پایین، یک چراغ سفارشی، مقایسه CW/CCW و منحنی دقیق زاویه گشتاور نیاز داشته باشد.
همان ظرفیت اسمی.
آزمون متفاوت.

جایی که این آزمون ها را در عمل می بینیم
اصل اندازه گیری در بسیاری از محصولات مکانیکی مشابه است، اما نتیجه مفید با DUT تغییر می کند.
بلبرینگ، بوشینگ و مهر و موم
این کاربردها اغلب گشتاور شکستگی و گشتاور دویدن را در یک تست وارد می کنند.
یک مجموعه یاتاقان یا واشر ممکن است رویداد شروع قابل توجهی داشته باشد که پس از آن ناحیه عملکرد بسیار پایین تری دارد. روغن کاری، پیش بارگذاری، وضعیت تماس و سابقه شرطی سازی همگی می توانند اهمیت داشته باشند، بنابراین فرآیند آزمایش باید این متغیرها را هنگام مقایسه نمونه ها تحت کنترل نگه دارد.
شفت ها، کوپلینگ ها و اتصالات چرخشی
در اینجا، اغلب به این موضوع علاقه مندیم که آیا مقاومت در طول حرکت تابعی ثابت باقی می ماند یا خیر.
یک قله منفرد می تواند برای یک مشخصات ساده مفید باشد، اما منحنی زاویه گشتاور زمانی ارزشمندتر می شود که اتصال احساس سفت بودن کند یا فقط در موقعیت خاصی مقاومت ایجاد کند.
طراحی تراز و فیکسچر نیز با کاهش تقارن هندسه DUT اهمیت پیدا می کند.
چرخ دنده ها و مکانیزم های تنظیم
الگوی گشتاور تکراری به طور خودکار مشکل ساز نیست.
مکانیزم دنده ای ممکن است به طور طبیعی تغییرات دوره ای را هنگام حرکت رابط های مکانیکی در طول چرخش ایجاد کند. مکانیزم تنظیم ممکن است عمدا در بخش های مختلف حرکت خود مقاومت متفاوتی داشته باشد.
قبل از قضاوت نمودار، باید بدانیم محصول قرار است چه کاری انجام دهد.
این ساده به نظر می رسد، اما از یک اشتباه رایج جلوگیری می کند: اینکه صاف ترین منحنی گشتاور به طور خودکار به عنوان "بهترین" فرض شود.
قبل و بعد دوام: مقایسه بیشتر از حداکثر
تست گشتاور چرخشی به ویژه زمانی مفید می شود که همان رفتار مکانیکی را قبل و بعد از چرخه مقایسه کنیم.
یک مونتاژ تصویری را در نظر بگیرید.
Baseline
Breakaway: 0.82 N·m
منطقه دویدن: 0.55–0.62 N·m
After cycling
Breakaway: 0.98 N·m
منطقه دویدن: 0.65–0.73 N·m
مقاومت تغییر کرده است.
تست گشتاور به طور خودکار به ما نمی گوید که علت سایش، توزیع مجدد روان کننده، رفتار آب بندی، تغییرات سطح، پیش بار یا ته نشینی مکانیکی است. این نیازمند دانش درباره محصول و اغلب بازرسی های اضافی است.
حالا حالت دیگری را در نظر بگیرید که حداکثر گشتاور تقریبا تغییر نمی کند، اما افزایش جدیدی حدود ۲۱۰ درجه پس از دوچرخه سواری ظاهر می شود.
مقایسه فقط اوج ممکن است آن را نادیده بگیرد.
روی خط پایه و منحنی های پس از چرخه نه تنها نشان می دهد <شروع قوی data="23407" data-end="23419">چقدر مقاومت چرخشی تغییر کرده، بلکه
همه مقادیر در این مثال ها نمونه های توضیحی هستند و معیار پذیرش محسوب نمی شوند.
قبل از اینکه درخواست تستر گشتاور کنید، این ورودی ها را تعریف کنید
درخواستی که می گوید:
"ما به یک تستر گشتاور شفت 10 نیوتن متر نیاز داریم."
به ما ظرفیت می دهد.
هنوز آزمون کاملی به ما ارائه نمی دهد.
برای انتخاب تجهیزات، این ورودی ها بسیار مفیدتر هستند:
DUT: شفت / یاتاقان / کوپلینگ / آب بندی / مجموعه چرخشی / سایر
DUT ابعاد: _____
Shaft / Rotary Interface: _____
گشتاور شکست مورد انتظار: _____ نیوتن متر
گشتاور عادی حرکت: _____ N·m
بالاترین قله مورد انتظار: _____ نیوتن متر
Rotation: _____° / پیوسته
جهت: CW / CCW / هر دو
سرعت چرخش: _____ rpm
نتیجه الزامی: منحنی شکست / دویدن / اوج / زاویه گشتاور
Fixture / Mounting Requirement: _____
دوام / چرخه تکراری: _____
اگر گشتاور مورد انتظار هنوز مشخص نباشد، این مانع بحث ما درباره کاربرد نمی شود. نقشه DUT، ابعاد رابط، عکس ها، داده های آزمایشی موجود یا نمونه نماینده می تواند به تعریف گام بعدی کمک کند.
هدف این است که محدوده گشتاور، فیکسچر، حرکت و داده ها حول قطعه واقعی تنظیم شود—نه اینکه قطعه را مجبور به ساخت دستگاهی شود که از یک عدد انتخاب شده است.

FAQ
تست گشتاور شفت چیست؟
آزمون گشتاور محور مقاومت چرخشی یا پاسخ گشتاور یک شفت یا مجموعه چرخشی تحت حرکت تعریف شده را اندازه گیری می کند. بسته به کاربرد، نتیجه مورد نیاز ممکن است شامل گشتاور شکسته، گشتاور حرکت، گشتاور اوج، تغییرات گشتاور یا منحنی کامل زاویه گشتاور باشد.
تفاوت بین گشتاور شکست و گشتاور حرکت چیست؟
گشتاور شکست با شروع حرکت از حالت سکون مرتبط است. گشتاور دویدن مقاومت چرخشی پس از شروع حرکت را توصیف می کند. این دو می توانند متفاوت باشند زیرا شرایط مکانیکی در حالت سکون لزوما با شرایط حرکت مداوم یکسان نیست.
آیا گشتاور شکست همان گشتاور اوج است؟
نه لزوما. شکست رویداد گشتاور را هنگام شروع حرکت شناسایی می کند. گشتاور اوج بالاترین مقدار اندازه گیری شده در طول آزمون تعریف شده است. شکست ممکن است اوج باشد، اما یک رویداد گشتاور بالاتر می تواند در مراحل بعدی چرخش رخ دهد.
چطور گشتاور چرخشی را اندازه می گیرید؟
DUT در یک فیکسچر مناسب نصب شده، با محور چرخش عملکردی خود هم راستا شده و در حین اندازه گیری گشتاور، تحت حرکت چرخشی کنترل شده قرار می گیرد. وقتی موقعیت زاویه ای اهمیت دارد، گشتاور و زاویه را می توان با هم ثبت کرد تا منحنی زاویه گشتاور ایجاد شود.
چگونه محدوده صحیح سنسور گشتاور را انتخاب کنم؟
با رویداد گشتاور کامل شروع کنید. گشتاور شکست مورد انتظار، ناحیه عملکرد نرمال، بالاترین پیک، تغییرات محصول و عملکرد اندازه گیری مورد نیاز را تعریف کنید. انتخاب حسگر فقط با گشتاور در حال اجرا ممکن است رویدادی را که واقعا برد مورد نیاز را تعیین می کند، از دست بدهد.
Final Thoughts
وقتی کسی یک مقدار گشتاور برای یک قطعه چرخشی به ما می دهد، سؤال بعدی ما معمولا این است:
مقدار گشتاور کدام است؟
Breakaway به ما می گوید هنگام شروع حرکت چه اتفاقی می افتد. گشتاور دویدن مقاومت پس از حرکت قطعه را توصیف می کند. گشتاور اوج بالاترین رویداد را مشخص می کند. منحنی زاویه گشتاور نشان می دهد که این رویدادها کجا رخ می دهند.
سپس شرایط اطراف اندازه گیری را بررسی می کنیم: سرعت، جهت، موقعیت شروع، تراز سازی، چراغ و برد حسگر.
این تفاوت بین انتخاب تستر گشتاور بر اساس ظرفیت و پیکربندی تست گشتاور بر اساس DUT واقعی است.
ابتدا رویداد مکانیکی را تعریف کنید. سیستم اندازه گیری را انتخاب کنید.
بحث درباره تست گشتاور دوار خود
در حال آزمایش شفت، یاتاقان، کوپلینگ، آب بندی یا یک قطعه چرخشی دیگر؟
ابعاد
ما می توانیم از این ورودی ها برای ارزیابی برد گشتاور، فیکسچر، حرکت کنترل شده، اندازه گیری زاویه و پیکربندی داده ها پیرامون کاربرد واقعی استفاده کنیم.
